DynamicxEcatTool
基于 Qt6 + QML + C++ 的 EtherCAT 调试与测试工具:网卡扫描、从站连接、EEPROM 烧录和 MIT 电机调参,都在一个界面里完成。
- C++17
- Qt6
- QML
- SOEM
- yaml-cpp
- CMake
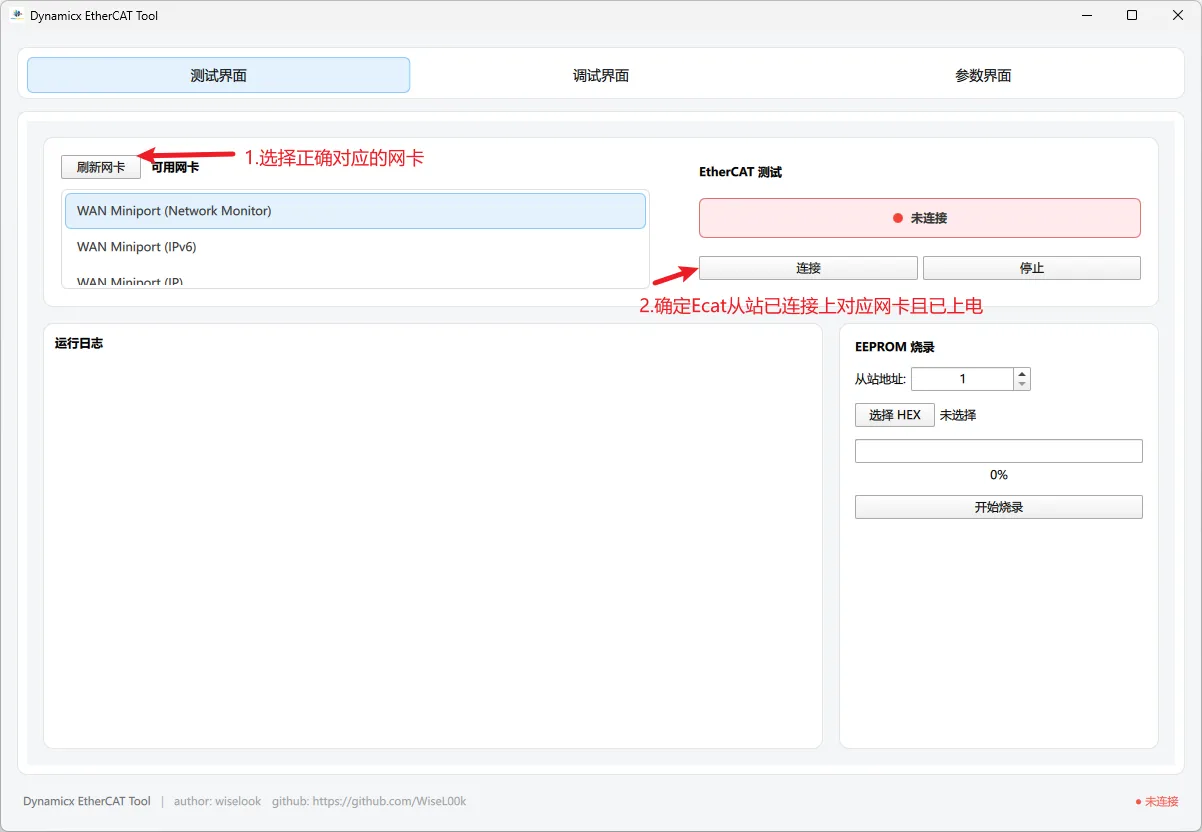
DynamicxEcatTool 是在上位机侧调试 EtherCAT 设备的桌面工具:选网卡、连从站、看通信状态、烧 EEPROM、给电机下发参数,都在一个界面里完成。主站通信基于 SOEM,设备和从站配置用 YAML 描述,由 yaml-cpp 解析。
已在 Windows 11 和 Ubuntu 20.04 上测试。
三个页签
- 测试界面:刷新并选择网卡,连接或停止 EtherCAT 测试流程,状态灯显示当前连接状态;实时查看运行日志;选择从站地址和
.hex文件烧录 EEPROM,并显示进度和结果。 - 调试界面:连接或断开主站,加载 YAML 配置;按从站分组列出电机的 CAN Bus、CAN ID 和在线状态,集中输出调试日志。
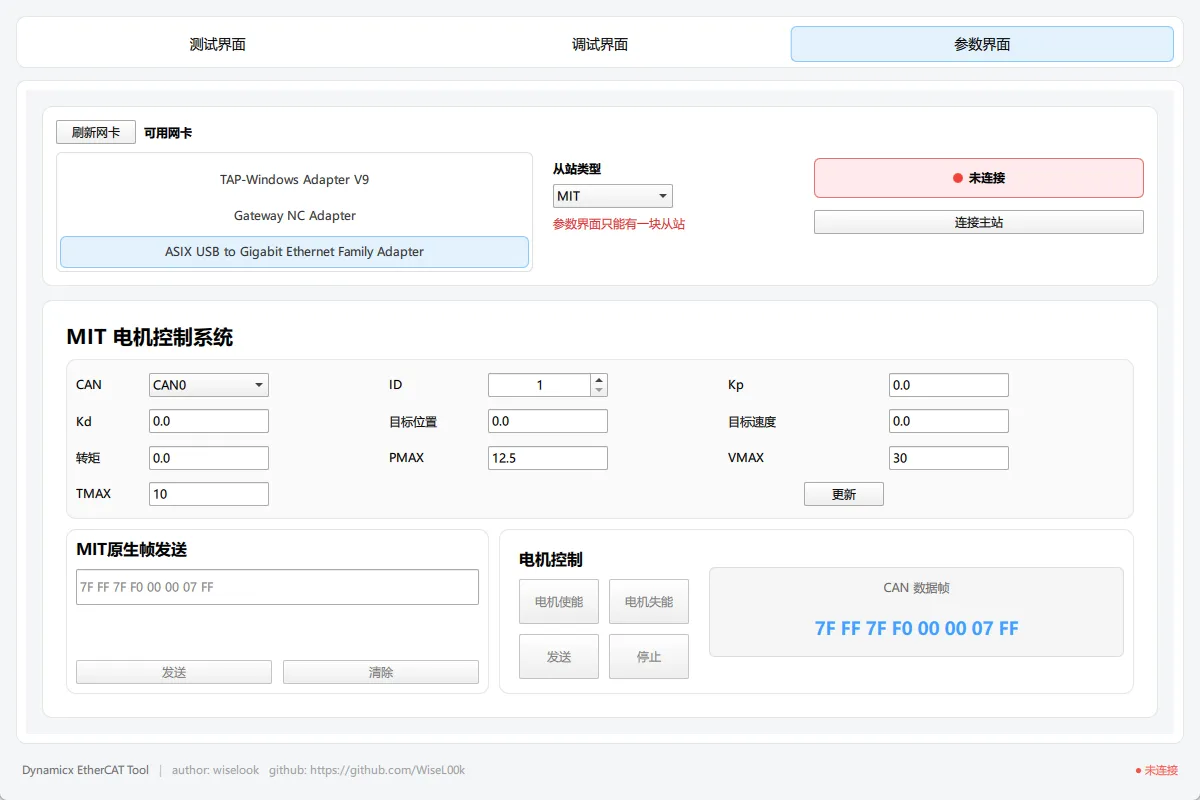
- 参数界面:选择从站类型(目前是 MIT),配置 Kp、Kd、目标位置、目标速度、转矩以及 PMAX / VMAX / TMAX,也可以直接发送原生 CAN 数据帧。离线时会自动禁用参数下发,避免误操作。
结构
Backend/:业务逻辑。Config解析配置,Ethercat负责主站、从站与 SDO 控制,Monitor监控在线状态,Flash负责 EEPROM 和固件烧录,另外还有数据模型、网卡服务和电机命令的封装。SOEM_interface/:封装 SOEM 的主站总线、从站基类、错误处理和工具接口。qml/:主窗口、各功能页面、通用控件、对话框、主题切换和 MIT 电机参数面板。
构建时后端先编译成 dynamicx_backend 静态库,再与 QML 应用和 SOEM_interface 链接成最终的可执行文件。
构建
依赖 CMake 3.16+、C++17 编译器、Qt6(Core、Quick、QuickControls2)和 yaml-cpp。仓库包含 SOEM 子模块,第一次拉取后要先初始化:
git submodule update --init --recursive
cmake -S . -B build
cmake --build build -j
访问网卡需要权限:Windows 上以管理员身份运行,Ubuntu 上用 sudo 运行。